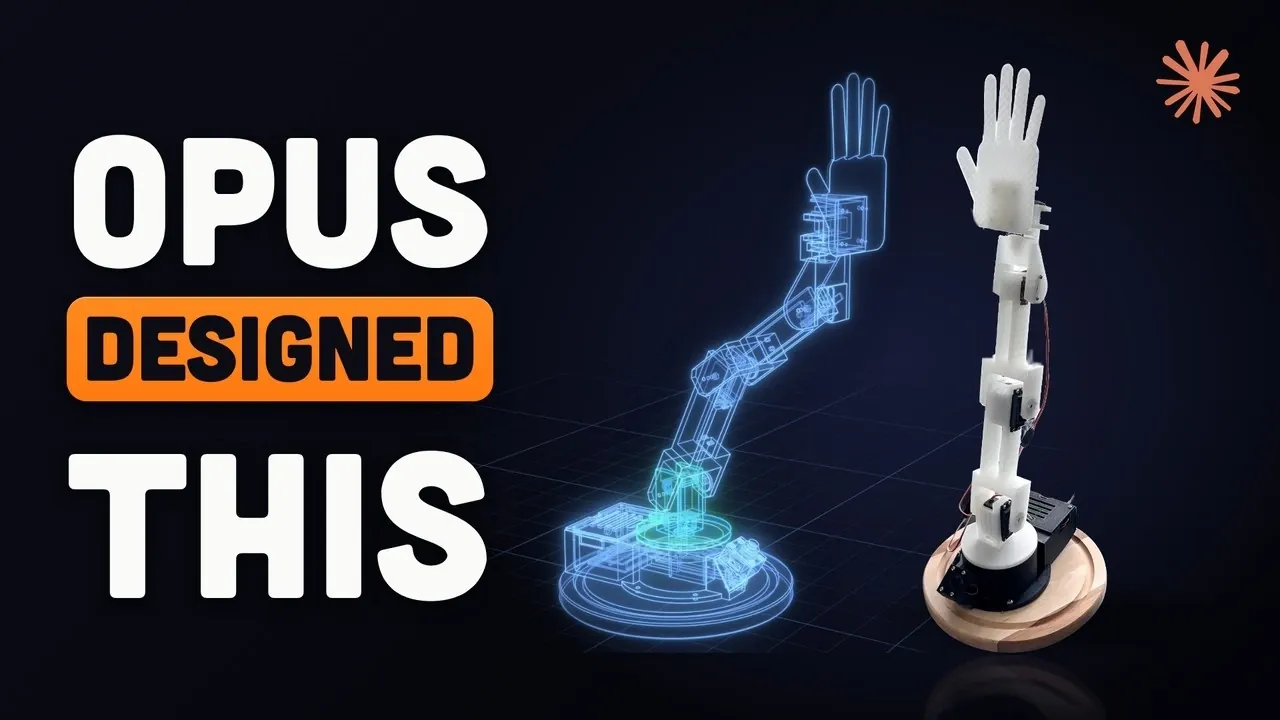

پروژهای به نام Greg نشان میدهد هوش مصنوعی چگونه میتواند فرایند ساخت رباتهای کوچک را سادهتر کند. این بازوی رباتیک با پنج موتور سروو، برد ESP32-S3 و دوربین، کف دست کاربر را تشخیص میدهد و برای دستدادن یا اجرای حرکت «هایفایو» به سمت او حرکت میکند.
ربات Greg چگونه کار میکند؟
Greg یک بازوی رباتیک تعاملی است که برای تشخیص دست انسان و پاسخدادن به حرکت آن طراحی شده است. دوربین، موقعیت و جهت کف دست را شناسایی میکند و اطلاعات به میکروکنترلر ESP32-S3 میرسد. سپس این برد با کنترل پنج موتور سروو، مفصلهای بازو را حرکت میدهد تا دست ربات به سمت کف دست کاربر هدایت شود.
اجزای اصلی این پروژه عبارتاند از:
- پنج موتور سروو برای کنترل مفصلها و حرکت بازو
- برد ESP32-S3 برای پردازش فرمانها و کنترل موتورها
- ماژول دوربین Seeed Xiao ESP32-S3 Sense برای تشخیص دست
- قطعات چاپ سهبعدی برای ساخت بدنه و پایه ربات
- برد مدار سوراخدار برای ساماندهی اتصالات و توزیع برق
نقش Opus 5.5 در طراحی ربات
در مرحله نخست، مدل هوش مصنوعی Opus 5.5 برای تولید طرحهای اولیه قطعات سهبعدی، نقشههای سیمکشی و میانافزار ربات به کار گرفته شد. این خروجیها روند توسعه را سرعت دادند، اما بدون اصلاح انسانی برای ساخت یک ربات عملیاتی کافی نبودند.
تیم سازنده با استفاده از نرمافزار Blender قطعات طراحیشده را بازبینی کرد تا ابعاد و محل اتصال آنها با موتورهای سروو و سایر اجزای سختافزاری هماهنگ شود. به این ترتیب، هوش مصنوعی بخش مهمی از طراحی اولیه را برعهده گرفت، اما بررسی مهندسی و اصلاح جزئیات همچنان ضروری بود.
چالشهای ساخت و اصلاحات فنی
توسعه Greg بدون آزمون و خطا پیش نرفت. در مراحل اولیه، قطعات مربوط به موتورهای سروو چند بار اصلاح شدند تا موتورها در جای مناسب قرار بگیرند و حرکت مفصلها با محدودیتهای مکانیکی بازو هماهنگ شود.
موقعیت دوربین نیز اهمیت زیادی داشت؛ زیرا تشخیص دقیق دست به زاویه دید مناسب و کالیبرهکردن ارتباط میان موقعیت دست و زاویه مفصلها وابسته بود. در بخش نرمافزار هم مشکلاتی مانند تداخل در تنظیم کانالهای PWM با اشکالزدایی و اصلاح دستی برطرف شد.
در ادامه، سازندگان یک مفصل پنجم به بازو اضافه کردند تا دست ربات طبیعیتر با کف دست کاربر همراستا شود. دوربین زاویهبازتر نیز میدان دید را افزایش داد و امکان تشخیص دست از زاویههای متنوعتری را فراهم کرد.
کنترل صوتی و تنظیم حرکت از طریق وب
قابلیتهای Greg به تشخیص حرکت دست محدود نمانده است. در نسخه توسعهیافته، کنترل صوتی و نوارهای تنظیم مبتنی بر وب نیز به پروژه اضافه شدهاند. این امکانات به کاربر اجازه میدهند حرکت بازو را بهتر تنظیم کند و شیوه تعامل خود با ربات را تغییر دهد.
آیا هوش مصنوعی میتواند ساخت ربات را ساده کند؟
پروژه Greg نمونهای از کاربرد عملی هوش مصنوعی در ترکیب طراحی سهبعدی، برنامهنویسی و ساخت سختافزار است. ابزارهای هوشمند میتوانند تولید طرح اولیه و کدنویسی را سریعتر کنند، اما خروجی آنها لزوماً از ابتدا با محدودیتهای واقعی قطعات و مدارها سازگار نیست.
به همین دلیل، چاپ سهبعدی دقیق، مدیریت توان موتورهای سروو، آزمایش مداوم و اصلاح طراحی همچنان بخشهای مهم ساخت چنین رباتهایی هستند. ارزش اصلی این پروژه نیز در همین همکاری میان هوش مصنوعی و مهارت انسانی دیده میشود؛ همکاریای که میتواند ورود علاقهمندان و سازندگان مستقل به دنیای رباتیک را سادهتر کند.