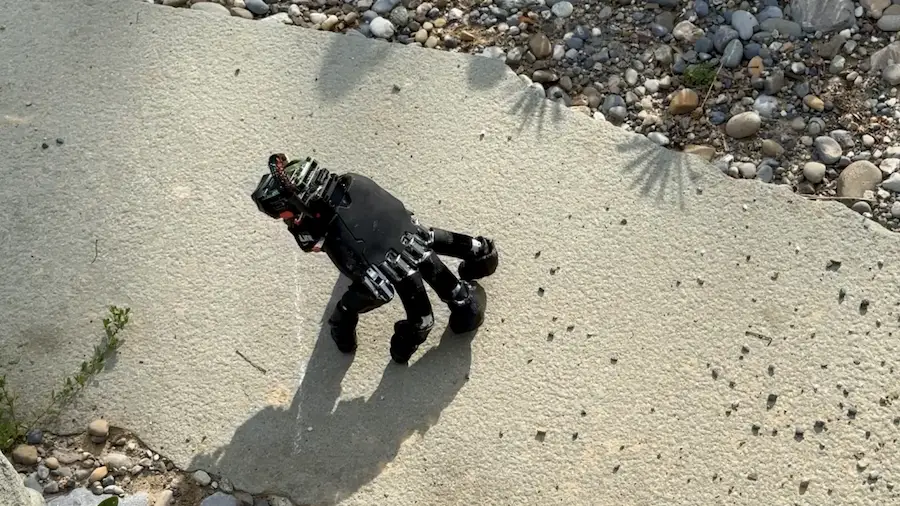

تصور کنید یک دست جداشده از بدن، روی پنج انگشت خود حرکت کند، از روی سطوح مختلف عبور کند و حتی با حفظ تعادل، کلیدهای صفحهکلید را فشار دهد. این تصویر عجیب که بیشتر به صحنهای از سریال خانواده آدامز شباهت دارد، حالا در یک آزمایشگاه رباتیک به واقعیت تبدیل شده است.
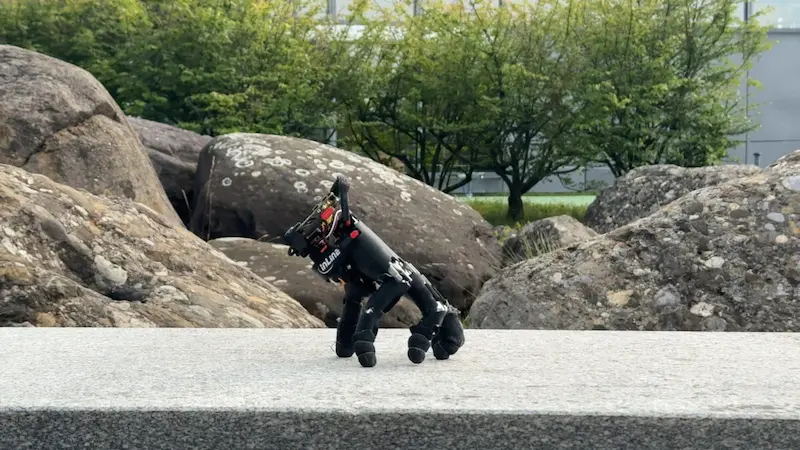
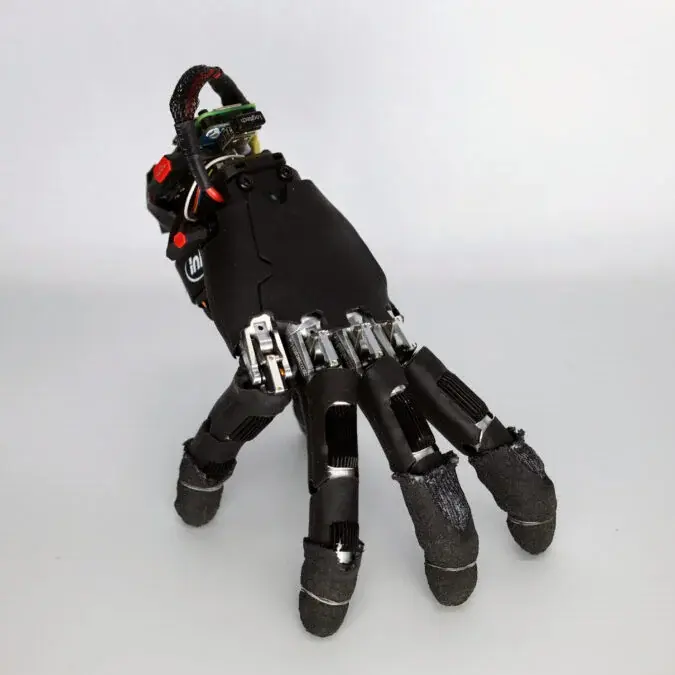
پژوهشگران دانشگاه ETH زوریخ سوئیس یک دست رباتیک ساختهاند که میتواند بدون نیاز به بازوی مکانیکی یا چرخ، روی نوک انگشتان خود حرکت کند. این ربات علاوه بر راه رفتن، توانایی بازیابی تعادل پس از افتادن، فشردن کلیدهای کیبورد و هل دادن اجسام کوچک را نیز دارد.
البته هدف پژوهشگران صرفاً ساخت وسیلهای عجیب و سرگرمکننده نیست. آنها میخواهند دستهای رباتیک در آینده بتوانند مستقل از بدنه اصلی ربات، وارد فضاهای تنگ و غیرقابلدسترس شوند و وظایفی مانند بررسی تجهیزات یا جابهجایی اشیا را انجام دهند.
دست رباتیک چگونه روی انگشتانش راه میرود؟
این پروژه با استفاده از یک دست رباتیک تجاری به نام WUJI ساخته شده است. پژوهشگران بهجای طراحی دوباره انگشتان یا اضافه کردن چرخ و پایههای حرکتی، از همان پنج انگشت موجود برای حرکت دادن کل مجموعه استفاده کردند.
این تصمیم چالش مهمی ایجاد میکرد؛ زیرا انگشتان دست طول یکسانی ندارند و شست نیز در موقعیتی متفاوت از چهار انگشت دیگر قرار گرفته است. در نتیجه، ربات هنگام بلند کردن یک انگشت باید بتواند وزن خود را با کمک انگشتان باقیمانده حفظ کند و همزمان تعادلش را از دست ندهد.
برای تبدیل دست معمولی به یک ربات مستقل، یک باتری، رایانه کوچک و حسگر حرکتی به پشت آن اضافه شده است. مجموعه نهایی با وجود تمام تجهیزات، تنها ۸۱۸ گرم وزن دارد و میتواند بدون اتصال کابل برق یا رایانه خارجی فعالیت کند.
در واقع، انگشتان این دستگاه سه وظیفه را بهطور همزمان انجام میدهند: حرکت دادن بدنه، تحمل وزن ربات و تعامل با محیط اطراف. همین ترکیب، ویژگی اصلی این پروژه محسوب میشود.
هوش مصنوعی چگونه حرکت دست را یاد گرفت؟
پژوهشگران برای آموزش ربات از روش یادگیری تقویتی استفاده کردند. در این روش، سیستم با انجام حرکتهای مختلف در یک محیط شبیهسازیشده، بهتدریج یاد میگیرد کدام رفتارها به نتیجه مطلوب منتهی میشوند.
برای مثال، حرکت در جهت موردنظر امتیاز مثبت دریافت میکند؛ اما حرکتهای ناپایدار یا تکانهای بیش از حد، امتیاز سیستم را کاهش میدهند. ربات با تکرار این فرایند، الگوهای حرکتی مناسب برای حفظ تعادل و جابهجایی را یاد میگیرد.
نکته مهم این است که پژوهشگران شکل نامتقارن دست را نیز در فرایند آموزش در نظر گرفتهاند. از آنجا که انگشتان طول و موقعیت متفاوتی دارند، نمیتوان برای همه آنها الگوی حرکتی یکسانی در نظر گرفت.
پس از آموزش در شبیهسازی، رفتار آموختهشده به سختافزار واقعی منتقل شد. برای افزایش دقت نیز واکنش مفاصل و میزان لغزش نوک انگشتان روی سطوح مختلف اندازهگیری شد تا شبیهسازی به شرایط واقعی نزدیکتر باشد.
این ربات روی چه سطوحی حرکت میکند؟
یکی از بخشهای جالب آزمایش، بررسی توانایی حرکت دست روی محیطهای متفاوت بود. پژوهشگران این ربات را روی ۱۴ سطح مختلف در محیطهای داخلی و خارجی آزمایش کردند.
از جمله این سطوح میتوان به موارد زیر اشاره کرد:
- چمن و چمن مصنوعی
- شن و سنگریزه
- کفپوش چوبی
- آسفالت و بتن
- فرش و موکت
- شبکههای فلزی
- سطوح سنگی و لاستیکی
در آزمایشهای هدایت روی یک سطح مخصوص، سرعت متوسط حرکت ربات در ۲۱ نوبت آزمایش به حدود ۹.۳ سانتیمتر بر ثانیه رسید. کنترل جهت حرکت نیز از طریق یک دسته بازی انجام میشد؛ درحالیکه هماهنگی انگشتان و حفظ تعادل بر عهده نرمافزار داخلی ربات بود.
نکته جالب اینکه در نمایشهای حرکتی، برای هماهنگ کردن انگشتان و حفظ تعادل به دوربین خارجی نیاز نبود. البته این موضوع به معنای برخورداری ربات از بینایی مستقل نیست؛ زیرا هنوز برای برخی وظایف دیگر، از جمله هدایت دقیق به سمت یک جسم، به دوربین خارجی نیاز دارد.
ربات پس از افتادن میتواند دوباره روی انگشتانش بایستد
راه رفتن روی انگشتان تنها قابلیت غیرمعمول این دستگاه نیست. پژوهشگران یک الگوی کنترلی جداگانه نیز برای بازیابی وضعیت ربات پس از افتادن طراحی کردهاند.
اگر دست رباتیک روی سطح به پهلو بیفتد، باید بتواند بدون کمک گرفتن از بازوی خارجی دوباره روی نوک انگشتان خود قرار بگیرد. این کار به هماهنگی دقیق مفاصل و توزیع وزن نیاز دارد؛ زیرا انگشتان باید بهنوبت حرکت کنند، بدون اینکه تکیهگاه لازم برای حفظ تعادل از بین برود.
این قابلیت در ۲۵ آزمایش واقعی بررسی شد و ربات توانست در ۲۱ مورد دوباره روی انگشتان خود بایستد. در چهار آزمایش ناموفق، انگشتان به یکدیگر گیر کردند و دستگاه نتوانست حرکت بازیابی را کامل کند.
بنابراین، با وجود موفقیت قابلتوجه در آزمایشها، عملکرد ربات هنوز کاملاً بینقص نیست.
دست رباتیک میتواند با حفظ تعادل تایپ کند
پژوهشگران برای نشان دادن اینکه این دستگاه فقط یک ربات متحرک نیست، توانایی تعامل آن با اشیا را نیز آزمایش کردند.
در یکی از آزمایشها، ربات باید درحالیکه وزن خود را روی چند انگشت نگه داشته بود، یکی از انگشتان را برای فشار دادن کلیدهای جهتنمای صفحهکلید آزاد میکرد. این کار دشوار است؛ زیرا برداشتن یک انگشت از سطح، تعادل کل مجموعه را تحت تأثیر قرار میدهد.
نتیجه آزمایش نشان داد ربات توانست از میان ۳۲ فرمان متوالی، در ۲۹ مورد کلید درست را فشار دهد. پژوهشگران حتی از همین قابلیت برای اجرای حرکتهای بازی فکری Sokoban استفاده کردند؛ بازیای که در آن باید با حرکت دادن جعبهها، آنها را به موقعیتهای مشخص رساند.
البته در این آزمایش، انتخاب حرکتهای بازی همچنان بر عهده انسان بود و ربات صرفاً فرمانهای لازم را با فشار دادن کلیدهای کیبورد اجرا میکرد. همچنین برای انجام این کار، به دوربین نیاز نبود.
آیا این دست رباتیک میتواند اجسام را هم جابهجا کند؟
بله؛ اما این قابلیت نیز به شکل محدود و در شرایط آزمایشگاهی نمایش داده شده است.
پژوهشگران آزمایشی طراحی کردند که در آن دست رباتیک باید یک مکعب کوچک را به سمت نقطه مشخصی هل میداد. در این حالت، ربات ضمن حفظ تعادل روی انگشتان خود، به سمت مکعب حرکت میکرد و با استفاده از یکی از انگشتان، آن را به مقصد میرساند.
تفاوت این آزمایش با فشردن کلیدهای کیبورد در این بود که برای دنبال کردن موقعیت دست و مکعب، از یک دوربین نصبشده در بالای محیط استفاده شد. بنابراین، این ربات هنوز برای تمام وظایف تعاملی خود به بینایی مستقل مجهز نیست.
کاربرد واقعی دست رباتیک متحرک چیست؟
شاید در نگاه اول، حرکت یک دست جداشده روی انگشتان بیشتر به یک نمایش علمیتخیلی شباهت داشته باشد؛ اما این فناوری میتواند در آینده کاربردهای عملی مهمی پیدا کند.
دستهای رباتیک معمولاً به انتهای یک بازوی مکانیکی متصل هستند و برای رسیدن به اشیا یا کنترل تجهیزات، باید کل بازو آنها را جابهجا کند. این طراحی در فضاهای تنگ و محدود با مشکلاتی روبهرو میشود؛ زیرا ممکن است بازوی رباتیک نتواند به محل موردنظر دسترسی پیدا کند.
ایده پژوهشگران این است که در نسلهای آینده، یک ربات بتواند دست خود را نزدیک ورودی یک فضای محدود قرار دهد و اجازه دهد دست بهصورت مستقل وارد آن شود. چنین قابلیتی میتواند برای بررسی لولهها، دسترسی به بخشهای داخلی تجهیزات صنعتی، کار در محیطهای خطرناک و جابهجایی اجسام در فضاهای محدود مفید باشد.
برای مثال، اگر یک قطعه کوچک در بخشی از یک دستگاه صنعتی گیر کرده باشد که بازوی اصلی ربات به آن دسترسی ندارد، یک دست متحرک میتواند در آینده به محل موردنظر برود و برای خارج کردن قطعه تلاش کند.
البته این سناریو هنوز هدف بلندمدت پژوهش است و نمونه فعلی بهصورت خودکار از یک بازوی رباتیک جدا نمیشود یا دوباره به آن متصل نمیشود. چنین قابلیتی در برنامههای آینده پژوهشگران قرار دارد.
محدودیتهای فناوری؛ این ربات هنوز آماده استفاده عملی نیست
با وجود قابلیتهای جالب، نمونه ساختهشده هنوز یک پروژه پژوهشی است و نباید آن را رباتی کاملاً خودمختار و آماده استفاده صنعتی در نظر گرفت.
در حال حاضر، هر مهارت ربات مانند راه رفتن، بازیابی پس از افتادن و تعامل با اشیا، کنترلکننده آموزشدیده جداگانهای دارد. یکی از اهداف بعدی پژوهشگران، ترکیب این مهارتها برای اجرای وظایف طولانیتر و پیچیدهتر است.
همچنین افزودن سیستم بینایی داخلی، افزایش پایداری روی سطوح ناشناخته و بهبود هماهنگی انگشتان از جمله چالشهای باقیمانده هستند. در آینده ممکن است سازوکارهایی شبیه عضلات مصنوعی نیز برای تنظیم میزان سختی و انعطافپذیری دست به کار گرفته شوند تا تماس با اشیا و محیط با دقت بیشتری انجام شود.
نکته علمی مهم دیگر این است که مقاله پژوهشگران در زمان انتشار این خبر بهصورت پیشچاپ در مخزن arXiv قرار گرفته و هنوز فرایند داوری علمی همتا را پشت سر نگذاشته است. بنابراین، نتایج آن باید در چارچوب یک پژوهش اولیه و آزمایشگاهی ارزیابی شوند.
جمعبندی؛ یک قدم به سوی رباتهایی با اعضای مستقل
دست رباتیک دانشگاه ETH زوریخ نشان میدهد که برای حرکت دادن یک ربات، همیشه به چرخ، پا یا بازوی مکانیکی جداگانه نیاز نیست. در این پروژه، همان انگشتانی که برای گرفتن و تعامل با اشیا طراحی شدهاند، وظیفه حرکت و حفظ تعادل را نیز بر عهده گرفتهاند.
توانایی حرکت روی ۱۴ سطح، بازیابی پس از افتادن، فشار دادن کلیدهای کیبورد و هل دادن اجسام کوچک، این نمونه را به یک گام جالب در توسعه رباتهای متحرک و مستقل تبدیل میکند.
بااینحال، هدف نهایی هنوز محقق نشده است. پژوهشگران میخواهند در آینده دستهای رباتیک بتوانند از بدنه اصلی جدا شوند، به فضاهای محدود بروند، وظایف موردنظر را انجام دهند و دوباره به ربات بازگردند. اگر این ایده عملی شود، ممکن است در آینده بهجای فرستادن یک ربات کامل به محیطهای دشوار، تنها بخشی از آن برای انجام کار موردنیاز اعزام شود.