
رباتهای کوچک معمولاً برای حرکت قدرتمند با یک محدودیت جدی روبهرو هستند؛ موتورهای بزرگ و سیستمهای انتقال نیرو فضای زیادی اشغال میکنند. حالا پژوهشگران ربات کوچکی ساختهاند که با استفاده از پاهای انعطافپذیر، انرژی را در ساختار خود ذخیره و در یک لحظه آزاد میکند تا مانند قورباغه به جلو بپرد.
جالبتر اینکه همین ربات پس از ورود به آب میتواند با نصب پارو روی پاهایش شنا کند. این پروژه نشان میدهد برای ایجاد حرکات قدرتمند در رباتهای کوچک، همیشه به موتورهای بزرگتر نیاز نیست.
راز پرش قدرتمند این ربات چیست؟
این ربات کفدستی توسط پژوهشگران دانشگاه میشیگان و دانشگاه کالیفرنیا، لسآنجلس (UCLA) ساخته شده است. هدف اصلی پروژه، بررسی این موضوع بود که چگونه میتوان از ساختارهای انعطافپذیر برای ایجاد حرکات قدرتمند در رباتهای کوچک استفاده کرد.
در حالت عادی، یک موتور الکتریکی انرژی را بهصورت نسبتاً پیوسته به حرکت تبدیل میکند؛ درست مانند چرخشی که با سرعت ثابت ادامه پیدا میکند. اما بعضی حرکات رباتیک، مانند عبور از یک مانع یا بیرون آمدن از زمین گلآلود، به یک انفجار کوتاه و ناگهانی از توان نیاز دارند.
پژوهشگران برای حل این مشکل، از پاهایی الاستیکی استفاده کردند که میتوانند انرژی مکانیکی را برای مدت کوتاهی در خود ذخیره کنند.
پاهای ربات مانند یک فنر عمل میکنند
ساختار اصلی پاهای ربات از میلههای انعطافپذیری تشکیل شده است که به شکل مارپیچی طراحی شدهاند. موتورهای کوچک دو سر این میلهها را بهآرامی میچرخانند و در نتیجه، میلهها خم و پیچیده میشوند.
با ادامه این حرکت، انرژی در ساختار الاستیکی ذخیره میشود. زمانی که میله به نقطه بحرانی برسد، ساختار آن ناگهان تغییر شکل میدهد و انرژی ذخیرهشده را در مدت بسیار کوتاهی آزاد میکند.
این حرکت ناگهانی باعث برخورد پا با سطح زمین و پرتاب شدن ربات به جلو میشود. سپس موتور جهت حرکت را معکوس میکند تا پا برای پرش بعدی دوباره آماده شود.
به این ترتیب، موتور کوچک مجبور نیست تمام توان لازم برای پرش را مستقیماً تولید کند؛ بلکه بخشی از انرژی ابتدا در ساختار ربات ذخیره شده و بعد در یک لحظه آزاد میشود.
سرعت ربات چقدر است؟
نمونه اولیه این ربات کاملاً مستقل است و باتری و تجهیزات کنترلی خود را حمل میکند. وزن آن تنها ۹۸.۲ گرم اندازهگیری شده است.
پژوهشگران ربات را روی سطوح مختلفی از جمله چوب، پارچه، اکریلیک، چرم، چمن و شن آزمایش کردند. بیشترین سرعت ثبتشده برای آن به ۳.۲۱ برابر طول بدن ربات در هر ثانیه رسید.
برای بررسی تأثیر پاهای انعطافپذیر، تیم تحقیقاتی یک نمونه تقریباً مشابه با پاهای کاملاً صلب نیز ساخت. نتیجه آزمایشها اختلاف قابلتوجهی را نشان داد:
| نوع ربات | سرعت متوسط |
|---|---|
| پاهای انعطافپذیر | ۲.۴۶ برابر طول بدن در ثانیه |
| پاهای صلب | ۰.۷۹ برابر طول بدن در ثانیه |
تفاوت روی سطوح نرم مانند پارچه و چمن بیشتر بود؛ جایی که نمونه دارای پاهای صلب تقریباً متوقف میشد.
این ربات فقط نمیپرد
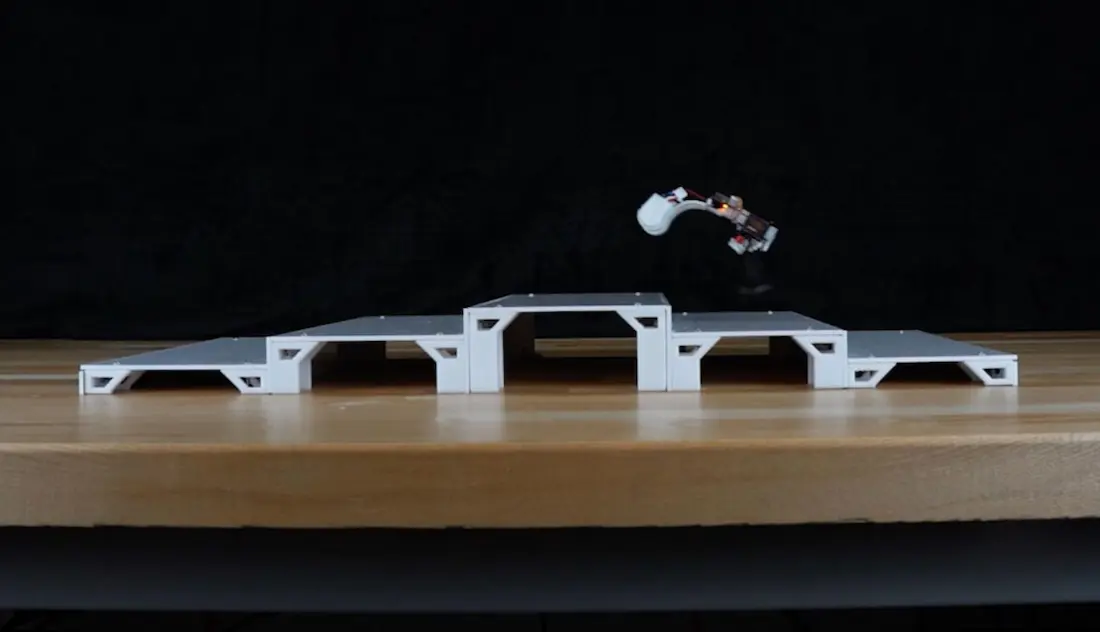
قابلیتهای ربات به پرش محدود نمیشود. نمونه آزمایشی میتواند تغییر مسیرهای سریع انجام دهد، چندین پشتک متوالی بزند و از پلههای کوچک بالا و پایین برود.
در یک آزمایش دیگر، ربات از راه دور روی سطح شنی که با سنگهای کوچک پوشیده شده بود هدایت شد. همچنین حسگرهای نوری نصبشده روی آن توانستند در یک آزمایش ساده، ربات را به سمت منبع نور هدایت کنند.
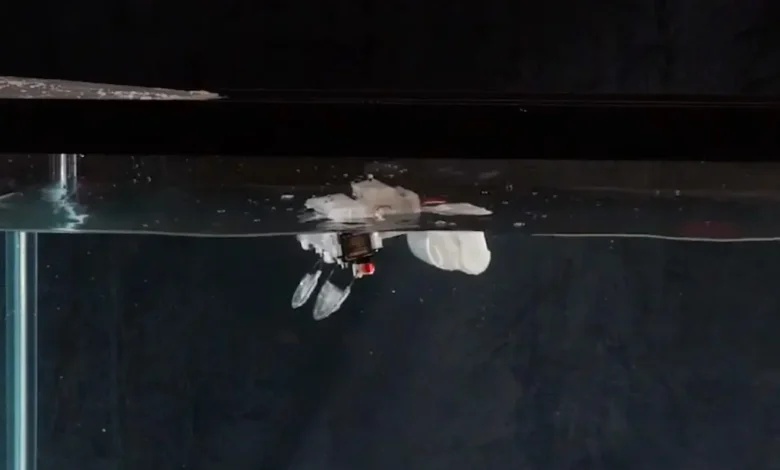
اما جذابترین بخش آزمایش زمانی آغاز شد که پژوهشگران قابلیت حرکت در آب را به آن اضافه کردند.
ربات کوچک در آب هم شنا میکند
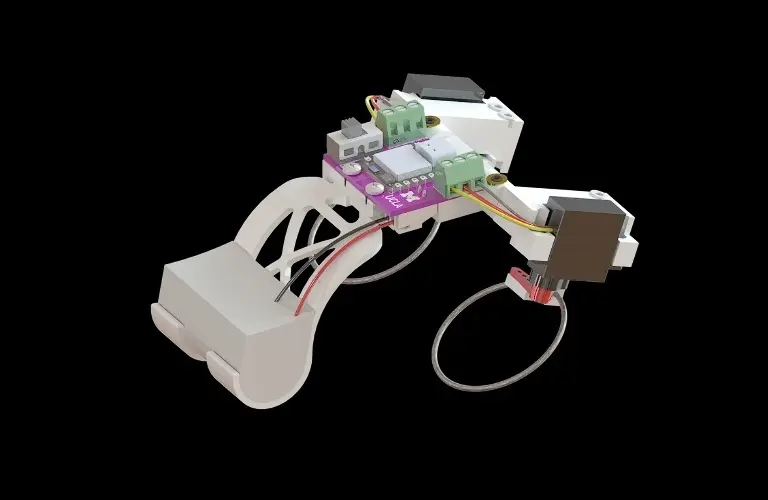
پژوهشگران برای آزمایش قابلیت شنا، بدنه ربات را در برابر آب مقاوم کردند و روی پاهای حلقهای آن پاروهایی قرار دادند.
ربات پس از ورود به آب توانست با استفاده از همان سازوکار حرکتی خود شنا کند و به سرعت حدود ۰.۵ برابر طول بدن در هر ثانیه برسد.
این سیستم حتی در یک استخر روباز و در حضور موانع زیر آب و باد نیز آزمایش شد.
با این حال، پژوهشگران تأکید میکنند که سیستم شنا هنوز بهینهسازی نشده است و هدف اصلی پروژه نیز ساخت یک ربات دوزیست تجاری نبوده است.
چرا این فناوری برای رباتهای کوچک اهمیت دارد؟
یکی از مشکلات اصلی رباتهای کوچک، محدودیت شدید در فضا و وزن است. هرچه ابعاد یک ربات کاهش پیدا کند، استفاده از موتورهای بزرگ، گیربکسها و سامانههای انتقال نیروی پیچیده دشوارتر میشود.
ایده این پژوهش، انتقال بخشی از وظیفه تولید توان از موتور به ساختار مکانیکی خود ربات است.
به جای اینکه موتور مستقیماً یک حرکت بسیار قدرتمند ایجاد کند، انرژی بهتدریج در بخش انعطافپذیر ذخیره میشود و سپس در زمان مناسب آزاد میشود. به این ترتیب، یک موتور کوچک میتواند برای مدت کوتاهی حرکتی بسیار قدرتمندتر از توان لحظهای خود ایجاد کند.
پژوهشگران معتقدند اصول طراحی این سازوکار فقط به یک اندازه خاص محدود نیست و شاید بتوان از آن در رباتهایی با ابعاد بسیار کوچکتر، حتی در مقیاس چند میلیمتر، نیز استفاده کرد.
این ربات هنوز یک ربات دوزیست کامل نیست
با وجود قابلیتهای جالب، نمونه فعلی هنوز فاصله زیادی با یک ربات همهکاره دارد. حرکت آن بهصورت جهشی و انفجاری انجام میشود و هر پا پس از آزاد کردن انرژی باید دوباره به وضعیت اولیه بازگردد.
زمانبندی میان پرش، بازنشانی پاها و تعامل ربات با محیط نیز اهمیت زیادی دارد. سیستم شنا هم هنوز برای دستیابی به بیشترین بازده ممکن بهینه نشده است.
با این حال، این پروژه یک ایده مهم را به نمایش میگذارد: برای ایجاد حرکات قدرتمند در رباتهای کوچک، همیشه لازم نیست موتور بزرگتری به کار گرفته شود.
گاهی میتوان انرژی را در ساختار ربات ذخیره کرد و درست در لحظه مناسب آزاد کرد؛ همان روشی که در طبیعت نمونههای زیادی از آن دیده میشود.
این پژوهش در مجله Science Advances منتشر شده است.